프로젝트 개요
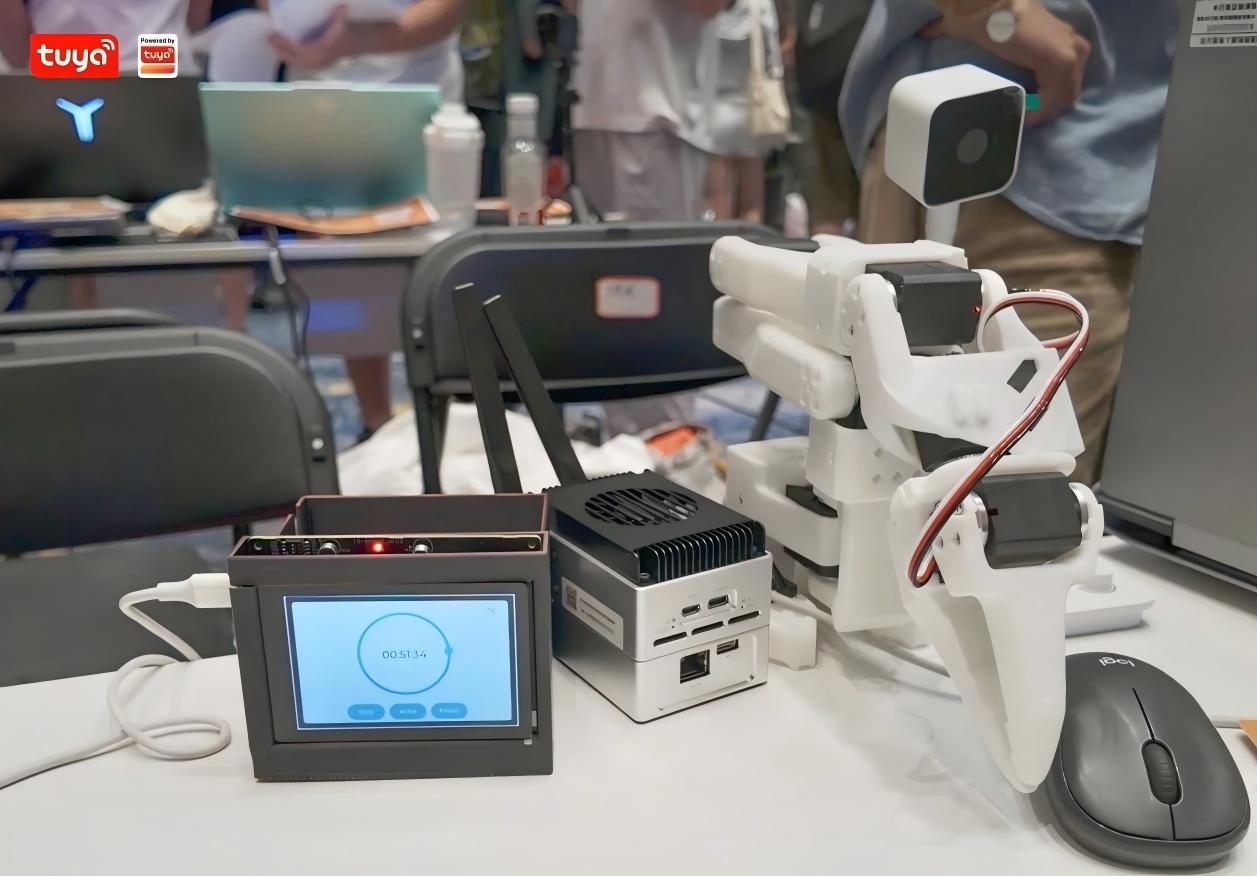
당신의 초점과 물리적으로 낭종을 관찰하는 동반자 로봇 - 로봇 팔과 토마토 타이머. 뇌 컴퓨터 인터페이스는 실시간으로 농도를 추적합니다. 초점이 떨어지면 팔 인터벤스 (예를 들어 음료를 배달) 또는 미리 설치 타이머가 먼저 불립니다.
2개의 방아쇠 형태는 그것을 비 intrusive 지킵니다: customizable timed 생각나게 하고, 활동적인 개입 순간 초점 쇠퇴. TuyaOpen의 클라우드 멀티 모드 AI는 뇌 컴퓨터 인터페이스, YOLO 객체 탐지 및 Lerobot SO100 팔을 하나의 시스템에 연결하여 사용자 당 적응시킵니다.
주요 특징
- Tangible guardian (로보틱 팔 물리적 상호 작용)
- 정확한 통찰력 (brain-computer 공용영역 순간 감시)
- 활동적인 개입 (threshold 방아쇠 기계장치)
- 전력 성장 (focus 훈련)
- 개인화 최적화 (조정가능한 임계값 및 기간)
- 사용자 상호 작용을 위한 작은 GUI 스크린
- Non-intrusive 물리적 알림
기술 스택
- **TuyaOpen Framework **: Cloud AI와 복잡한 시스템의 완벽한 통합을 가능하게 하는 AIoT 플랫폼
- 로봇: 로봇 팔 trajectory 계획, Lerobot SO100 설정 및 제어
- AI Processing: TuyaOpen을 통해 Cloud 기반 YOLO 객체 탐지
- Interface: 프론트엔드 개발, 클라우드 연결과 뇌컴퓨터 인터페이스 시각화
- Hardware: 작은 GUI 화면, 클라우드 AI 통합 로봇 팔 시스템
- Software: Focus Monitoring 알고리즘, 클라우드 AI에 의해 구동되는 개입 메커니즘
빠른 시작
- 로봇 팔 시스템 설정 (Lerobot SO100)
- 뇌-컴퓨터 인터페이스 구성
- YOLO 객체 감지 구현
- GUI 인터페이스 설정
- 초점 모니터링 알고리즘 구성
- 개입 문턱 및 타이밍 설정
- 완전한 시스템 통합을 테스트
저장소 링크
저작권 및 라이센스
이 프로젝트는 일부로 개발되었습니다.모험 X 2025 항주 Hackathon. 프로젝트 및 모든 구성 요소는 참여 팀 구성원 및 대회 참가자가 소유하고 있습니다. 모든 권리 보유