프로젝트 개요
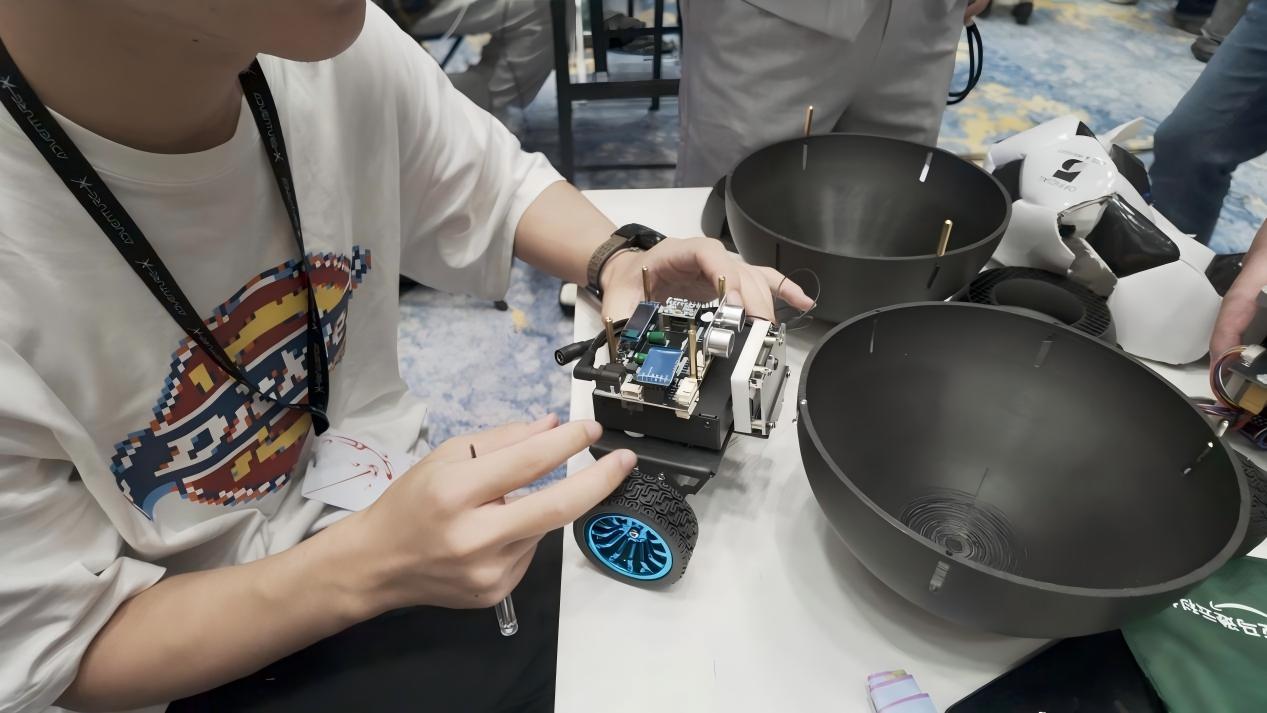
축구 공과 정확히 보이는 구형 로봇은 자신의 반대 목표에 스스로 회전. 듀얼 휠 밸런싱 섀시는 움직임을 구동; MinMax 비디오 세대는 상단에 타고.
TuyaOpen의 크리에이티브 로봇 프로젝트의 Hackathon 쇼케이스 - 엔터테인먼트의 첫 번째, 실제 작업을 수행하는 자율 목표 탐색.
주요 특징
- 축구 공과 동일한 Spherical 로봇 디자인
- 독립적 인 운영 및 운동
- Autonomous 목표 탐색
- 듀얼 휠 밸런싱 시스템
- MinMax 비디오 생성
- 엔터테인먼트 및 데모 목적
기술 스택
- Robotics: 둥근 로봇 디자인, 이중 바퀴 균형 차
- AI: MinMax 비디오 생성 알고리즘
- ** 기계설비 **: 주문 둥근 포좌, 이중 바퀴 체계
- Software: 자율 항법 알고리즘
- Design: 축구 공 외관 일치
빠른 시작
- 설계 및 구형 로봇 섀시 구축
- 듀얼 휠 밸런싱 시스템 구축
- 자율 탐색 알고리즘 개발
- MinMax 비디오 생성
- 자주 묻는 질문
- 목표 보고 행동 형성
- 현장에 배포 및 시연
저작권 및 라이센스
이 프로젝트는 일부로 개발되었습니다.모험 X 2025 항주 Hackathon. 프로젝트 및 모든 구성 요소는 참여 팀 구성원 및 대회 참가자가 소유하고 있습니다. 모든 권리 보유