프로젝트 소개
ASR PRO 연설 인식 모듈을 UART에 첨부하여 T5 개발 보드에 사용자 정의 웨이브 단어를 추가하십시오. - 오디오 알고리즘이 필요하지 않으며 각 웨이브 단어는 다른 Tuya AI Agent 역할로지도 할 수 있습니다. T5 플랫폼은 기본 깨진 단어의 고정 세트로 배송됩니다.
- TuyaOS는 "Nihao Tuya"(Hello Tuya), "Xiao Zhi Tongxue"(Classmate Zhi) 및 "Hey, Tuya"(영어)를 지원합니다.
- TuyaOpen는 4개의 기본 웨이브 단어를 지원합니다: "Nihao Tuya", "Xiao Zhi Tongxue", "Xiao Zhi Guanjia" (버틀러 Zhi), 그리고 "Nihao Xiao Zhi".
기본을 넘어 가기 위해, 옵션은:
- 음성 인식 모듈 추가
- 실행 단어 알고리즘
- 사용자 정의 웨이브 단어 (사용자 정의, 문의하시기 바랍니다 Tuya 판매)
이 튜토리얼은 첫 번째 경로가 걸립니다 - ASR PRO 모듈을 추가 - 다음 장점 :
- 낮은 기술 장벽, 오디오 알고리즘을 이해할 필요가 없습니다.
- Tuya AI Agent 멀티롤 기능으로 여러 가지 웨이브 단어를 지원합니다. 다른 웨이브 단어는 다른 역할에 대응할 수 있으며 역할과 깨어있는 단어 사이에 어색한 mismatches를 피할 수 있습니다.
- 오프라인 음성 인식 지원 ASR PRO 모듈은 오프라인 neural 네트워크 컴퓨팅을 지원하며 네트워크에 의존하지 않고 음성 인식을 가능하게 합니다. 이 정상적인 가동은 아니 또는 불안정한 네트워크 연결을 가진 환경에서 조차 지킵니다.
- 높은 인식률. ASR PRO 모듈은 강력한 에코 취소 및 환경 노이즈 환경에서도 높은 음성 인식 정확도를 유지하고 있습니다. 승인 비율은 98% 이상, 0.15 초 미만의 응답 시간으로 도달할 수 있습니다.
필수 물자
| 제품정보 | 기능 / 모수 |
|---|---|
| T5 개발위원회 | AI 대화 기능 제공 |
| ASR PRO 모듈 | 사용자 정의 깨진 단어 및 오프라인 음성 인식 지원 |
| 직렬 보드 또는 ASR-LINK Downloader | 표준 CH340 직렬 보드는 ASR PRO에 다운로드 프로그램에 충분합니다. 사용 가능한 경우 ASR-LINK 자동 다운로더를 구입할 수 있습니다. |
| 마이크 | ASR PRO 모듈의 오디오 픽업에 사용 |
2M ASR PRO 스피커 인식 모듈 (Core Board)
Chip 데이터 시트: 여기보기
외관:
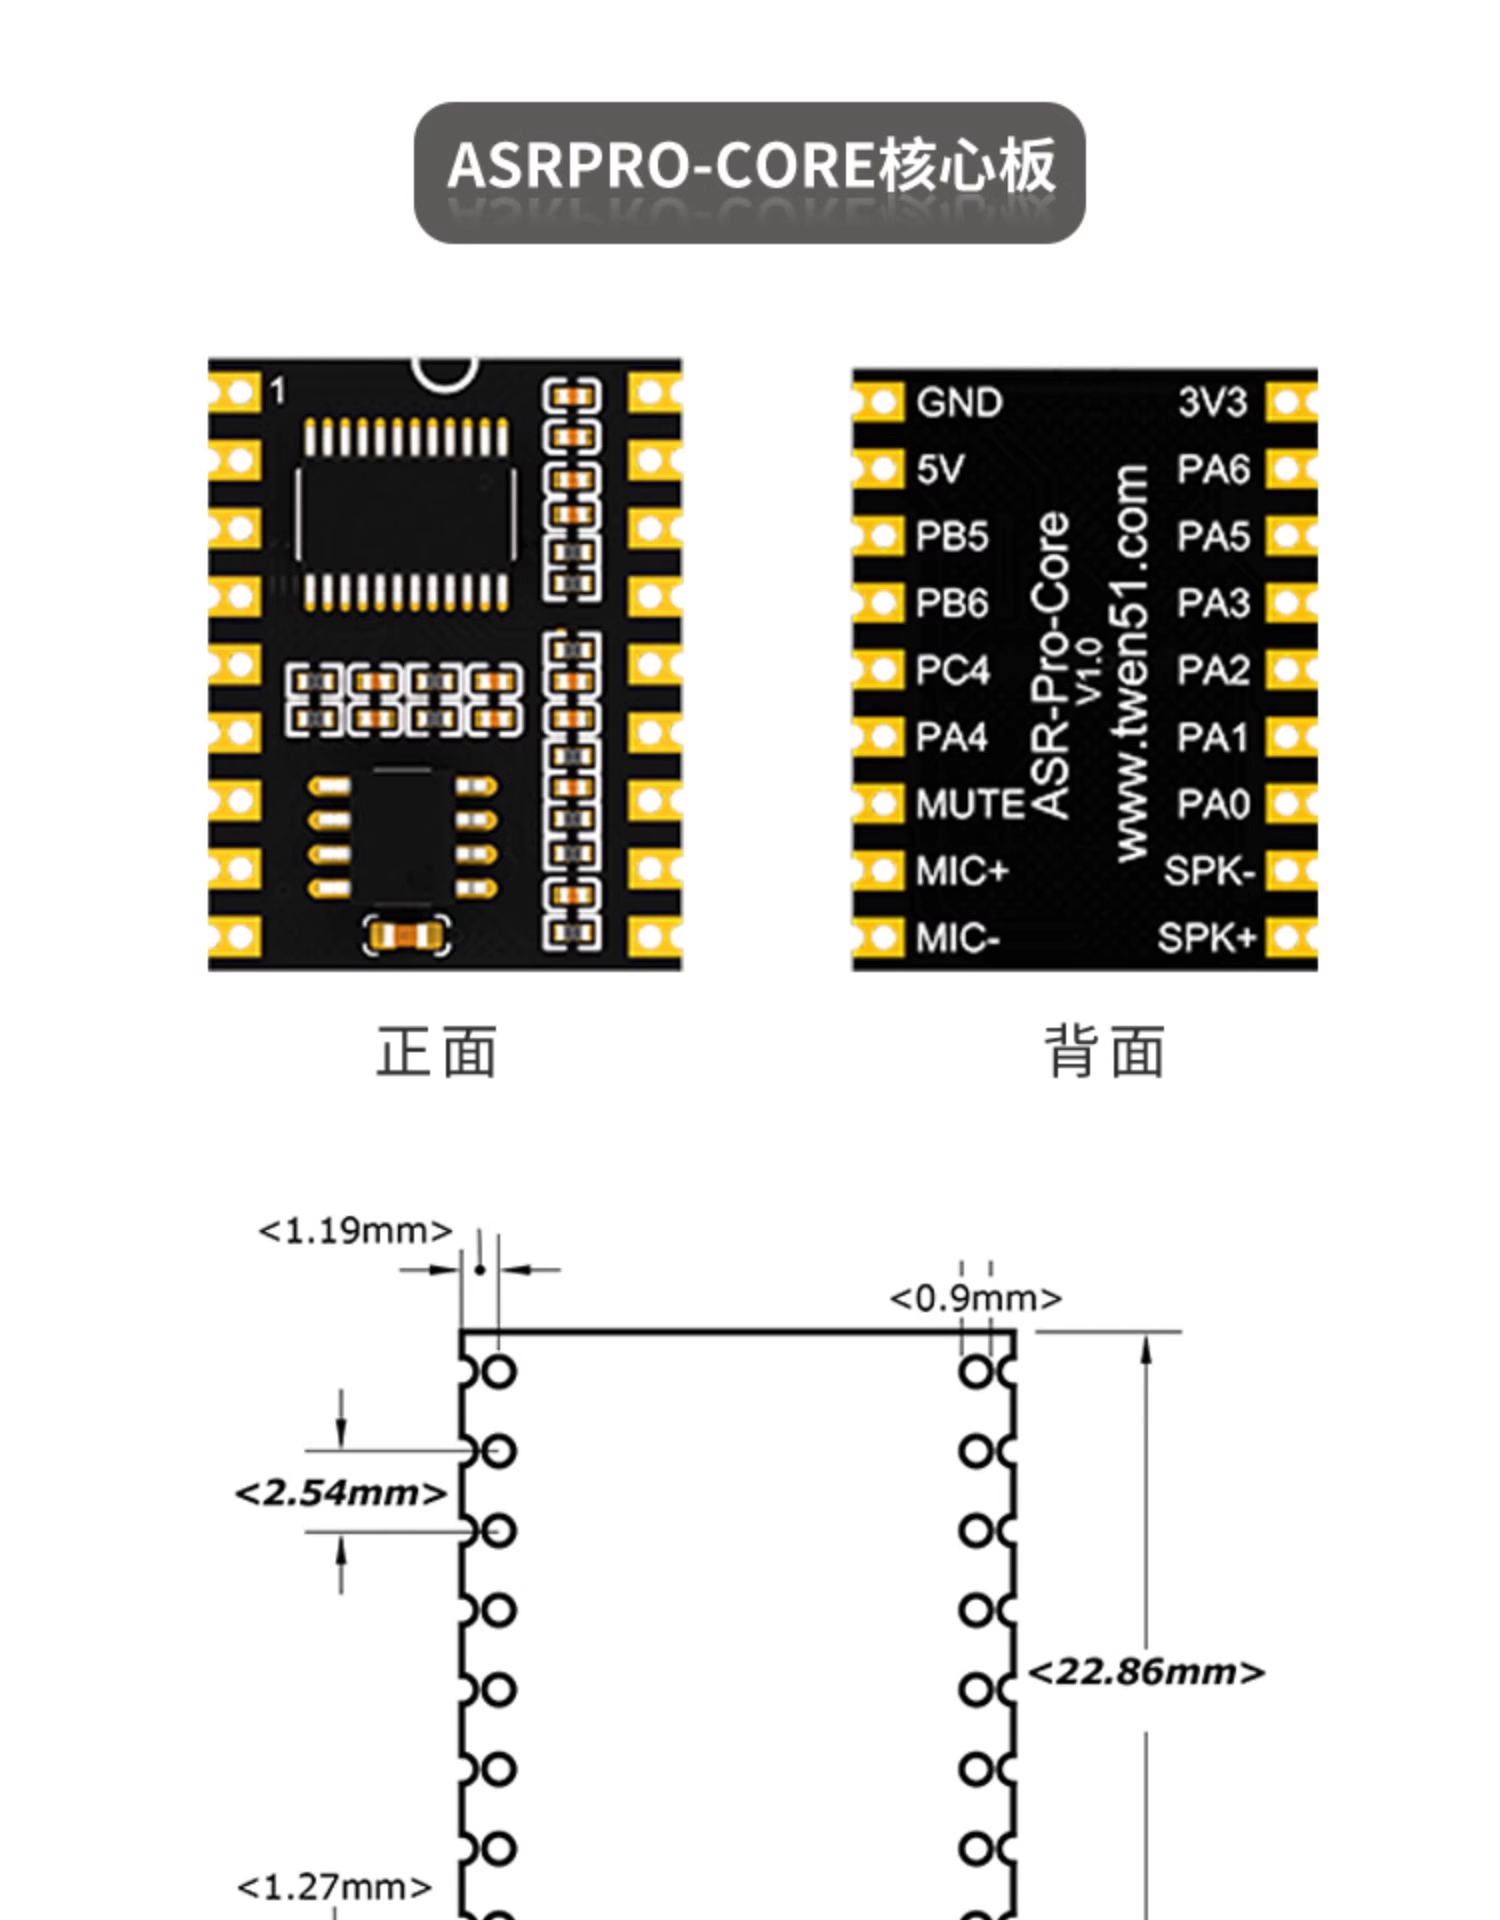
하드웨어 배선 지침
먼저, 당신은 프로그램 및 플래시 펌웨어를 ASR PRO, 다음을 연결 ASR PRO 모듈 T5 개발 보드. 따라서, 배선은 2개 부품으로 분할됩니다:
ASR PRO 번쩍이는 배선
| ASR PRO 모듈 | 직렬 보드 |
|---|---|
| 사이트맵 | 사이트맵 |
| 5V의 | 5V의 |
| PB5 (UART0 TX) | 사이트맵 |
| PB6 (UART0 RX) | 사이트맵 |
| 사이트맵 | 마이크 + |
| 사이트맵 | 한국어 - |
T5 개발 보드 ASR PRO 모듈 연결
| T5 개발위원회 | ASR PRO 모듈 |
|---|---|
| 사이트맵 | 사이트맵 |
| 5V의 | 5V의 |
| P10 (미국) | PB5 (RX) |
| P11 (우아트0 RX) | 모델 번호: PB6 |
| P12 (가공 핀) | PA4 (Demo 사용, customizable). ** 참고**: 직렬 파업을 사용하는 경우 P12 웨이브 핀을 연결 할 수 있습니다. |
데모 비디오
ASR PRO 프로그램 개발
Tuya AI Agent는 여러 역할을 지원하며, ASR PRO 모듈은 최대 5개의 웨이브 단어를 지원하며, 고유한 인식 ID로 각각 지원합니다. 각 역할에는 전용 웨이브 단어가 있습니다. ASR PRO 프로그램을 개발할 때, 예를 들어, 다른 IO 핀을 제어하거나 시리얼을 메인 컨트롤러 T5로 전송할 수 있는 인식 ID를 사용할 수 있습니다.
ASR PRO 모듈 개발을 위해 Tianwen Block을 사용하는 것이 좋습니다. 그래픽 프로그래밍 인터페이스는 매우 초보자 친화적입니다. Tianwen 51 공식 웹 사이트에서 다운로드 할 수 있습니다.
예제 프로그램
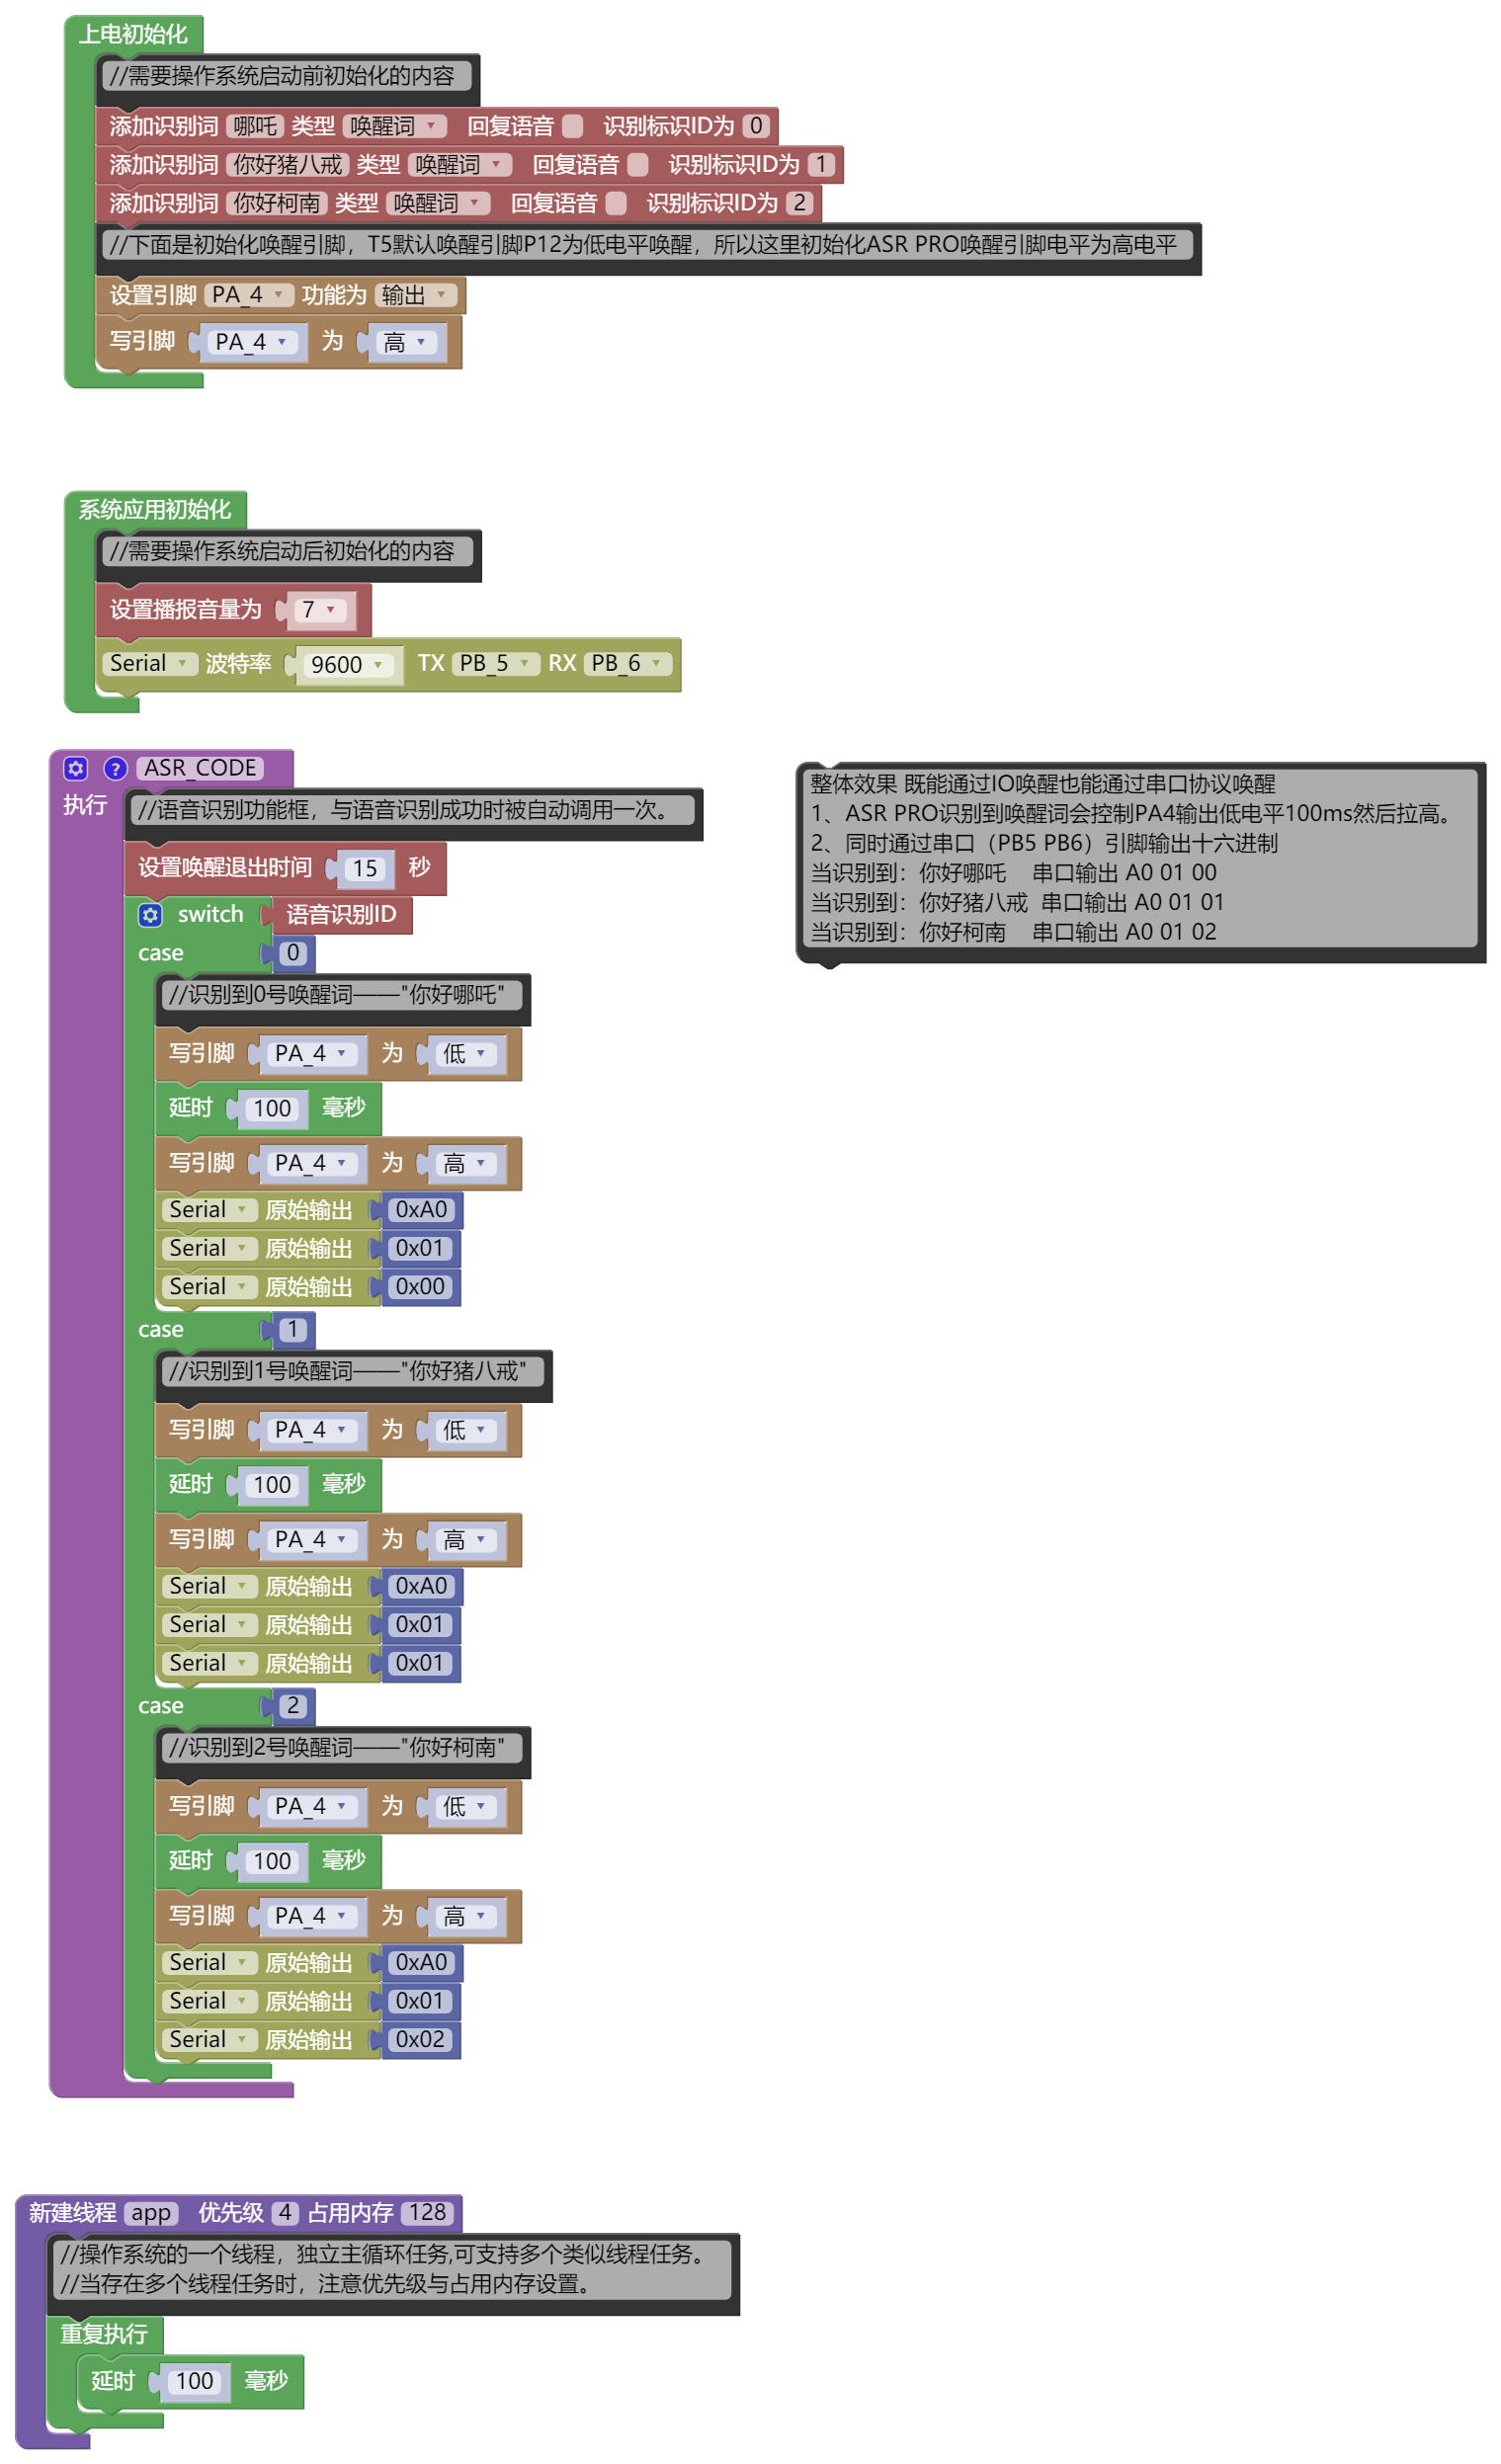
시스템은 세 가지 웨이브 단어로 구성되어 있습니다 : "Hello Nezha", "Hello Zhu Bajie", "Hello Conan". ASR PRO 모듈이 이 웨이브 단어 중 하나를 인식 할 때 시리얼을 통해 IO 및 출력 데이터를 통해 깨진 기능을 트리거해야합니다.
- 깨진 단어를 인식 한 후, ASR PRO는 PA4을 100 ms로 낮게 설정한 후, 높이를 끌어냅니다.
- 직렬 (PB5 PB6 핀)를 통해 16 진수 데이터를 출력합니다.
| 모닝콜 | 연속 출력 |
|---|---|
| 안녕 Nezha | ₢ 킹 |
| 안녕 주 Bajie | ₢ 킹 |
| 안녕하세요. | A0 01 02 · |
다운로드
- 참조 코드 : [다운로드] (https://ccnsi48dnpj0.feishu.cn/wiki/DkQjwT9DpiHJhak5HXec01ldnRb)
- 펌웨어: 다운로드
- 플래시 툴: 다운로드
Firmware 번쩍이는
펌웨어 번쩍에 대한 지침은 비디오 자습서를 참조하시기 바랍니다.
참고 이미지:
T5 프로그램 개발
# # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # # #
IO Wakeup은 상대적으로 간단합니다. 그냥 ASR PRO의 웨이브 핀을 T5의 웨이브 핀 (기본 P12) 연결.
시리얼 Wakeup
serial Wakeup의 경우, 직렬 수신 프로그램에서 인식 된 Wake 명령을 확인하고 audio_recorder_start(); 인터페이스를 호출합니다. 아래는 serial 예제입니다.
#include "tal_uart.h"
#include "tal_system.h"
#include "tal_log.h"
#include "base_event.h"
#include "tuya_cloud_types.h"
#include <stdio.h>
#include "audio_recorder.h"
#ifdef ENABLE_WIFI_SERVICE
#include "tuya_iot_wifi_api.h"
#else
#include "tuya_iot_base_api.h"
#endif
#define UART_BOUND 9600
STATIC THREAD_HANDLE my_uart_thread = NULL;
/***********************************************************
***********************typedef define***********************
***********************************************************/
#define ROLE_API "thing.ai.agent.switch.role"
#define API_VERSION "1.0"
typedef struct {
char *commandInfo;
char *description;
} TY_AI_ROLE_T;
/*
*commandInfo: the role ID, available from the Tuya Developer Platform
*/
const TY_AI_ROLE_T POST_CONTENTS[] = {
{"{\"commandInfo\": \"DIY_XEM_EPAXATC0U0W0\"}","小恶魔"},
{"{\"commandInfo\": \"DIY_XTS_EPAXBE3SFRB4\"}","小天使"},
{"{\"commandInfo\": \"DIY_SWK_EPAA4V9THGQO\"}","孙悟空"},
{"{\"commandInfo\": \"DIY_ZBJ_EPA9XXFY2WOW\"}","猪八戒"},
{"{\"commandInfo\": \"DIY_CE_EPA9SDZAXOG0\"}","嫦娥"},
{"{\"commandInfo\": \"DIY_TZ_EPA9NAVSDKAO\"}","唐僧" },
{"{\"commandInfo\": \"DIY_ND_EPAW3QRNEDQ8\"}","牛顿"},
{"{\"commandInfo\": \"DIY_HTL_EPAWROAK5TDS\"}","灰太狼"},
{"{\"commandInfo\": \"DIY_HLBT_EPAWXZXJJG8W\"}","哈利波特"},
{"{\"commandInfo\": \"DIY_KN_EPAX5IQQQOE8\"}","柯南"},
{"{\"commandInfo\": \"SYS_GJXY_EKGXPAQA11J4\"}","杠精小丫"},
};
int g_role_max = sizeof(POST_CONTENTS) / sizeof(POST_CONTENTS[0]);;
/***********************************************************
***********************variable define**********************
***********************************************************/
/**
* @brief http task
* switch role
* @param[in] param:Task parameters
* @return none
*/
VOID switch_iot_role(char *role_name)
{
OPERATE_RET rt = OPRT_OK;
ty_cJSON* result = NULL;
CHAR_T *print_data = NULL;
const CHAR_T post_count = sizeof(POST_CONTENTS) / sizeof(POST_CONTENTS[0]);
CHAR_T i;
for(i=0; i<post_count; i++)
{
if(strstr(POST_CONTENTS[i].description,role_name) != NULL) {
break;
}
}
// check whether the index is valid
if(i >= post_count) {
TAL_PR_ERR("Role not found: %s", role_name);
return;
}
TAL_PR_DEBUG("Processing POST_CONTENT[%u]: %s", i, POST_CONTENTS[i].commandInfo);
// call the HTTP POST function, passing the specified array element
rt = iot_httpc_common_post_simple(ROLE_API, API_VERSION, POST_CONTENTS[i].commandInfo, NULL, &result);
if (NULL == result) {
TAL_PR_DEBUG("result is NULL");
return;
}
print_data = ty_cJSON_PrintUnformatted(result);
if (NULL != print_data) {
TAL_PR_NOTICE("%s", print_data);
ty_cJSON_FreeBuffer(print_data);
print_data = NULL;
}
ty_cJSON_Delete(result);
result = NULL;
return;
}
STATIC VOID __uart0_rev_task(VOID *arg)
{
UINT8_T rx_data[256];
INT_T ret_len=0;
OPERATE_RET rt = OPRT_OK;
int uart_num=TUYA_UART_NUM_0;
while ((1))
{
int cnt=0;
// determine the read timeout
while(tal_uart_get_rx_data_size(uart_num)<1){
cnt++;
if(cnt>5){
break;
}
tal_system_sleep(10);
}
if(cnt>5) continue;
ret_len = tal_uart_read(uart_num,rx_data,sizeof(rx_data));
char STR[128]= {0};
if(ret_len != 0)
{
TAL_PR_HEXDUMP_DEBUG("UART_RX:",rx_data,ret_len);
if(rx_data[0] == 0xA0 && rx_data[1] == 0x01) {
switch (rx_data[2]) // Assuming rx_data[2] contains the command type
{
case 0x00:
{ /* Nezha wake word */
sprintf(STR, "哪吒");
break;
}
case 0x01:
/* Zhu Bajie wake word */
{
sprintf(STR, "猪八戒");
break;
}
case 0x02:
/* Conan wake word */
{
sprintf(STR, "柯南");
break;
}
default:
break;
}
switch_iot_role(STR);
audio_recorder_start();
// tuya_voice_proto_get_tts_text(STR); // text dialogue, sends STR content to the Agent
TAL_PR_DEBUG("-------------->wake word: %s", STR);
}
}
}
tal_thread_delete(my_uart_thread);
my_uart_thread = NULL;
}
OPERATE_RET my_asr_uart_thread(VOID)
{
OPERATE_RET rt = OPRT_OK;
TAL_UART_CFG_T cfg = {0};
cfg.base_cfg.baudrate = UART_BOUND;
cfg.base_cfg.databits = TUYA_UART_DATA_LEN_8BIT;
cfg.base_cfg.stopbits = TUYA_UART_STOP_LEN_1BIT;
cfg.base_cfg.parity = TUYA_UART_PARITY_TYPE_NONE;
cfg.rx_buffer_size = 256;
cfg.open_mode = O_BLOCK;
tal_uart_deinit(TUYA_UART_NUM_0);
TUYA_CALL_ERR_RETURN(tal_uart_init(TUYA_UART_NUM_0,&cfg));// uart 0 init
THREAD_CFG_T param;
param.priority = THREAD_PRIO_3;
param.stackDepth = 1024*4;
param.thrdname = "my_uart_asr_thread";
TUYA_CALL_ERR_RETURN( tal_thread_create_and_start(&my_uart_thread, NULL, NULL,__uart0_rev_task ,NULL , ¶m));
TAL_PR_DEBUG("======_asr_uart_ task success==============");
return rt;
}